Small agricultural robot achieves up to 98.8% planting precision/Pequeño robot agrícola consigue sembrar con hasta un 98,8 % de precisión
Source
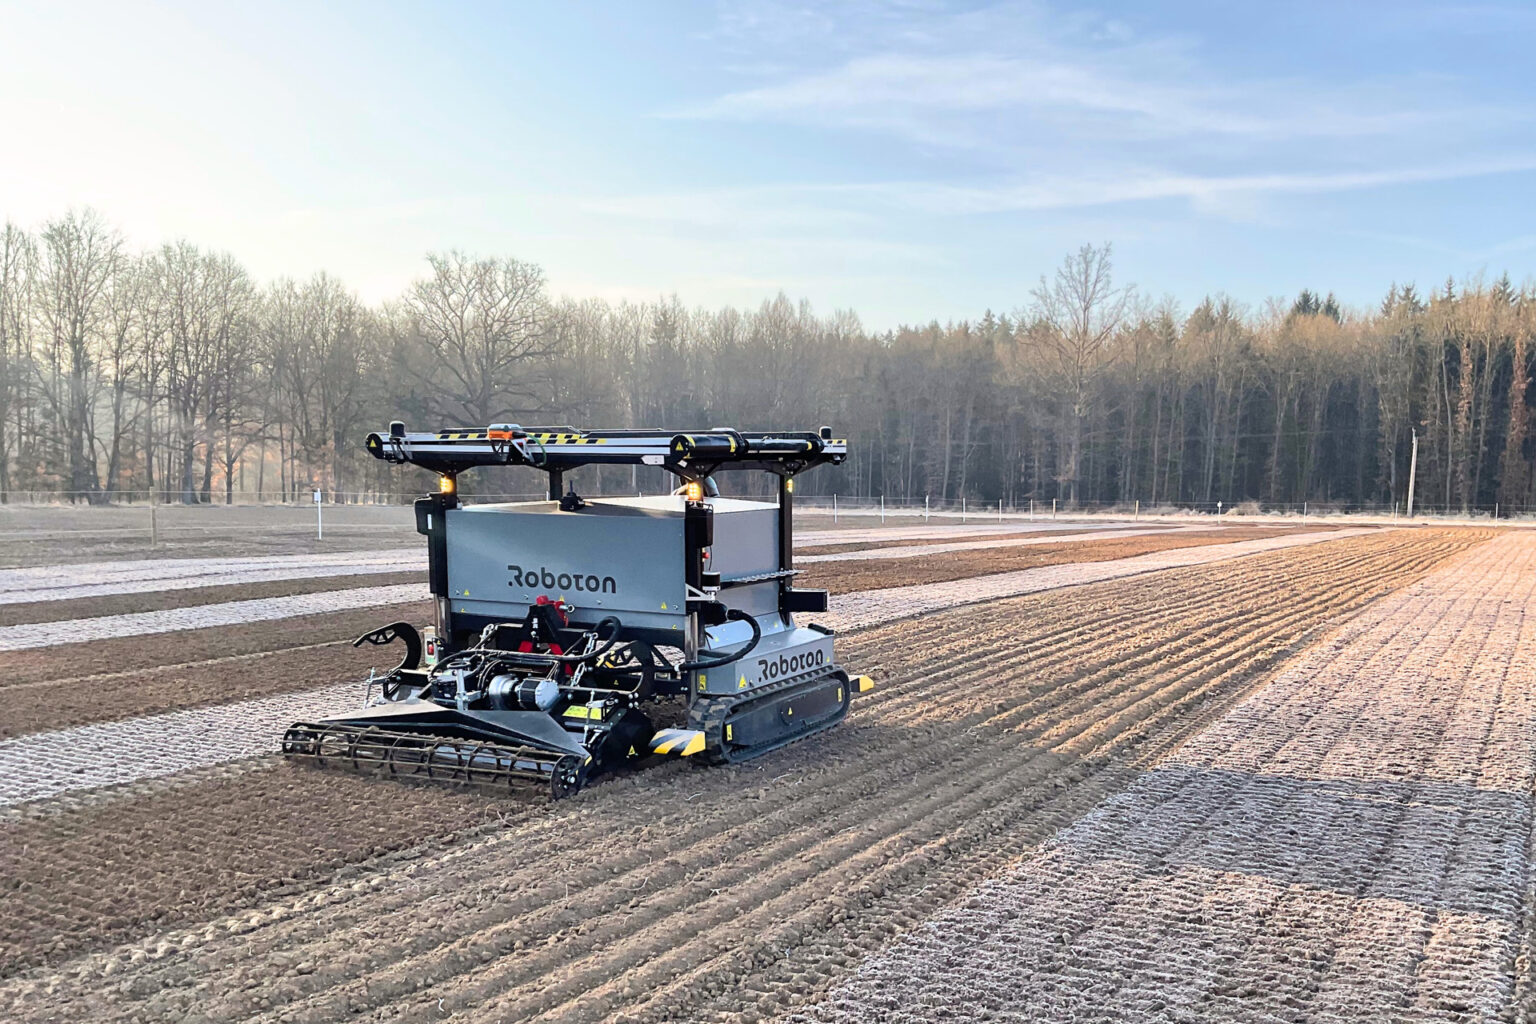
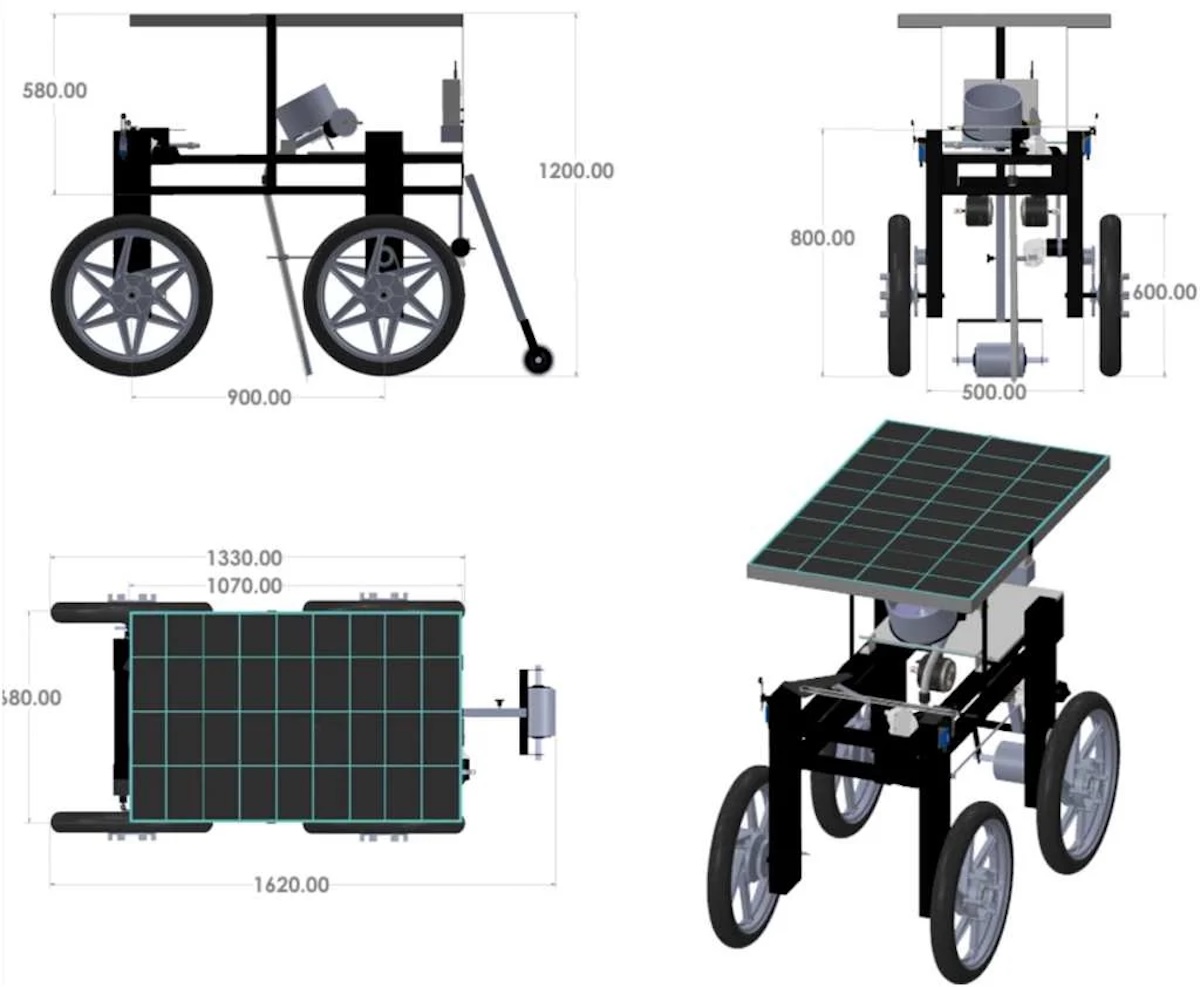
A group of scientists from Kafrelsheikh University (Egypt) has developed an autonomous or remote-controlled agricultural robot designed specifically for precision maize planting. Its standout feature is the combination of solar power with an electric metering system, achieving a seed placement accuracy of up to 98.8%. The prototype is a compact, four-wheel-drive vehicle measuring 1.62 m in length, 0.68 m in width, and 1.20 m in height, with an approximate weight of 160 kg.
Un grupo de científicos de la la Universidad de Kafrelsheikh (Egipto) ha desarrollado un robot agrícola autónomo o teledirigido, diseñado específicamente para la siembra de precisión de maíz. Su característica más destacada es que combina energía solar con un sistema de dosificación eléctrico, logrando una precisión de colocación de semillas de hasta el 98,8%. El prototipo es un vehículo compacto de tracción a las cuatro ruedas, con unas dimensiones de 1,62 m de largo, 0,68 m de ancho y 1,20 m de alto, y un peso aproximado de 160 kg.
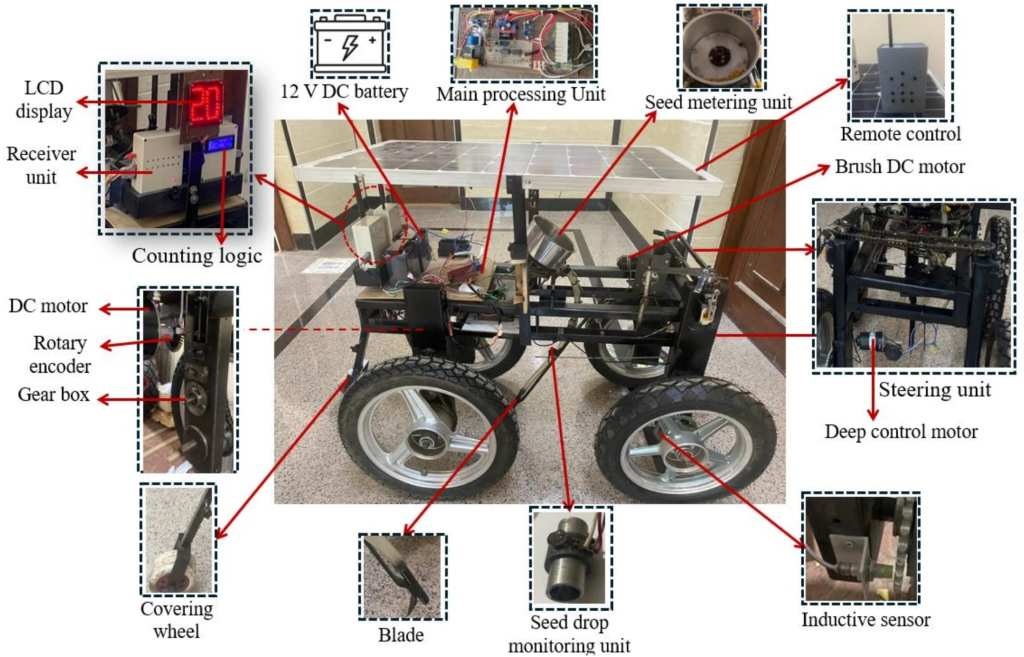
Unlike a traditional seed drill, it does not rely on a tractor or mechanical wheel traction to release the seed. Instead, it integrates a 100 W solar panel, batteries, and a dispensing system driven by an independent electric motor controlled by a microcontroller. The key lies in electronic synchronization. While seed release in mechanical planters depends on wheel rotation—which can fail due to slippage or uneven terrain—this robot decouples the two systems.
A diferencia de una sembradora tradicional, no depende de un tractor ni de la tracción mecánica de las ruedas para liberar la semilla. En su lugar, integra un panel solar de 100 W, baterías y un sistema de dosificación accionado por un motor eléctrico independiente, controlado por un microcontrolador. La clave está en la sincronización electrónica. Mientras que en las sembradoras mecánicas la liberación de la semilla depende del giro de las ruedas (lo que puede fallar por deslizamiento o irregularidades del terreno), este robot desacopla ambos sistemas.
Source
An encoder measures the robot's actual forward speed and transmits that information to the controller. The controller calculates the precise moment the metering disc must rotate to release each seed, maintaining the programmed spacing between them (e.g., 10, 15, or 20 cm) regardless of the vehicle's speed. The potential impact lies in two areas: agronomic precision and energy sustainability. On one hand, placing nearly 99 out of every 100 seeds in the intended location prevents waste and ensures uniform distribution.
Un codificador mide la velocidad real de avance del robot y envía esa información al controlador. Este calcula el momento exacto en que el disco dosificador debe girar para soltar cada semilla, manteniendo la distancia programada entre ellas (por ejemplo, 10, 15 o 20 cm), independientemente de la velocidad del vehículo. El impacto potencial se centra en dos frentes, la precisión agronómica y la sostenibilidad energética. Por un lado, Al colocar casi 99 de cada 100 semillas en el lugar previsto, se evita el desperdicio y se asegura una distribución uniforme.
This is crucial because uneven sowing forces plants to compete for light, water, and nutrients, thereby reducing the final crop yield. Furthermore, since it runs on solar power, it reduces reliance on fossil fuels. During testing, the solar panel's output met between 95% and 167% of the robot's energy demand (depending on speed and load), demonstrating its viability for autonomous operation in regions with high solar radiation.
Esto es crucial porque una siembra irregular obliga a las plantas a competir por luz, agua y nutrientes, lo que reduce el rendimiento final del cultivo. Por otro lado, Al funcionar con energía solar, reduce la dependencia de combustibles fósiles. Durante las pruebas realizadas, la aportación del panel solar cubrió entre el 95% y el 167% de la demanda energética del robot (dependiendo de la velocidad y la carga), lo que demuestra su viabilidad para operar de forma autónoma en regiones con alta radiación solar.
Source
For now, the robot is merely a research prototype and is not being marketed. Although the results are promising, several challenges remain to be addressed before it can become a viable product for farmers. The original study explicitly classifies the system as a "prototype," and the trials were conducted under controlled laboratory and field conditions. The goal of the work was to provide a "reference architecture" and performance benchmarks for future robotic platforms, not to launch a commercial product.
El robot, por ahora, es tan solo un prototipo de investigación y no se comercializa. Aunque los resultados son prometedores, aún quedan varios retos por resolver antes de que pueda convertirse en un producto viable para el agricultor. El estudio original califica el sistema explícitamente como un "prototipo" y los ensayos se realizaron en condiciones controladas de laboratorio y campo .El objetivo del trabajo era proporcionar una "arquitectura de referencia" y benchmarks de rendimiento para futuras plataformas robóticas, no lanzar un producto comercial.
The tests were conducted at very low speeds (between 0.42 and 1.60 km/h) and with a single type of seed (corn). Its robustness remains to be verified on uneven terrain and in the presence of weeds, dust, or fluctuations in temperature and humidity—conditions typical of a real-world farming operation. In short, it is not merely a robot that sows seeds; it is a platform designed to demonstrate that agricultural tasks can be automated with high technical precision and a positive energy balance, using renewable energy.
Las pruebas se hicieron a velocidades muy bajas (entre 0,42 y 1,60 km/h) y con un solo tipo de semilla (maíz). Falta comprobar su robustez en terrenos irregulares, con malas hierbas, polvo, o variaciones de temperatura y humedad, condiciones habituales en una explotación agrícola real. En resumen, no es solo un robot que siembra, sino una plataforma que busca demostrar que es posible automatizar tareas agrícolas con alta precisión técnica y un balance energético positivo, utilizando energías renovables.
More information/Más información
https://www.azorobotics.com/News.aspx?newsID=16493
A remarkable breakthrough for precision agriculture. This technology can plant with 98.8% precision while consuming just 48-84 W, so solar-powered, lightweight robots are fully capable of replacing the gas- and diesel-burning vehicles that harm the environment. Beyond the environmental gains this technology delivers, reducing soil compaction can also boost root growth and crop production.
0.00 SBD,
0.49 STEEM,
0.49 SP
Mirá, lo del panel solar de 100 W y el motor eléctrico independiente es lo que realmente cambia la cosa: desacoplar la siembra del giro de las ruedas resuelve justo el problema del deslizamiento en terreno desparejo. Me pregunto si ese 98,8% se sostiene en suelo con pendiente o solo en condiciones controladas. Es así nomás, la teoría anda linda hasta que la tierra se pone difícil.
El detalle de desacoplar el sistema de dosificación de las ruedas es la clave, porque el deslizamiento en terreno irregular arruina cualquier sembradora mecánica. ¿Los 160 kg y esas dimensiones lo hacen viable para parcelas chicas o todavía depende de superficies más grandes?
De momento solo son pruebas.
El desacople del sistema de dosificación respecto al giro de las ruedas es lo que realmente mueve la aguja acá: en sembradoras mecánicas el patinaje en suelo irregular te arruina la uniformidad, y ese 98,8% sobre maíz lo confirma. La duda es si ese panel de 100 W banca autonomía real en jornadas largas o si depende igual de las baterías. ¿Hay datos de consumo por hectárea en el prototipo?
Ese 98,8% de precisión suena bien hasta que uno piensa que es un prototipo en condiciones controladas, no sé qué onda en un campo real con barro y pendiente. Lo del panel de 100 W con motor eléctrico independiente es lo más interesante, xq desacoplar el dosificador de las ruedas es justo donde las sembradoras mecánicas fallan. ¿Sabés si midieron el consumo real en jornada completa o solo la precisión estática?
Me llamó la atención que el robot desacople la liberación de la semilla del giro de las ruedas, porque en mi experiencia eso es justo lo que falla en las sembradoras mecánicas cuando el terreno es irregular. ¿El panel de 100 W alcanza para toda la jornada de siembra o depende de las baterías en los días nublados?